
Install the app
How to install the app on iOS
Follow along with the video below to see how to install our site as a web app on your home screen.
Note: This feature may not be available in some browsers.
You are using an out of date browser. It may not display this or other websites correctly.
You should upgrade or use an alternative browser.
You should upgrade or use an alternative browser.
Ladik komt met een integrator module!!
- Thread starter ProgHead
- Start date


jserle
JS Jacques Serle
Dan wil ik ook nog wel eens voorbeelden horen met en zonder e.d.Geluidsvoorbeelden of het is allemaal cerebrale flauwekul!

Cerebraal is het zeker, maar de geluidsvoorbeelden zullen moeten wachten tot ik meer modules heb om ook interessante patches met integrators te kunnen maken.
Voor de meer gevorderde modulaire enthousiastelingen hier is dat makkelijker, die kunnen direct praktisch aan de slag. Vandaar ook mijn eerdere vraag of andere leden die integrator module ook al in huis hebben...
Voor de meer gevorderde modulaire enthousiastelingen hier is dat makkelijker, die kunnen direct praktisch aan de slag. Vandaar ook mijn eerdere vraag of andere leden die integrator module ook al in huis hebben...
Voorlopig ga ik even geen nieuwe spullen kopen, maar wie weet op termijn ook deze integrator.
Ben vooral benieuwd naar naar de output als je de waveform op de input moduleert. Voor zover ik het snap (en met de afbeeldingen van het modwiggler topic) zou een Square met pulse width modulatie dan als output een een waveform zijn die varieert tussen (saw) ramp up, triangle en ramp down. Wat zou er gebeuren met een golfvorm die je door een wavefolder haalt en daarna door de integrator gooit?
Dat moet met de grafische methode in te schatten zijn. Ik verwacht iets dergelijks:

MPCman
GAS met die zooi
Ha, klinkt goed 
Ha, klinkt goed
Belangrijk is ook om op de drift te letten, een input met een DC-component zou de output van een integrator - wiskundig gesproken - uiteindelijk in overload moeten jagen. Net voor de zekerheid toch nog maar even op de scoop bekeken, en daar zie ik dat de module tegen een dergelijke overload in de HI en LO modi van de TIME RANGE setting kennelijk al beveiligd is. Er lijkt voor die twee modi deels een DC-blocker te zijn ingebouwd. Alleen voor de CV modus van de TIME RANGE setting zie ik de bedoelde drift richting overload nog wel optreden. De werking van de module blijkt steeds weer net wat subtieler dan vermoed.
Laatst gewijzigd:
@ProgHead hoe ziet je complete plan voor een analoge computer in Eurorack er uit? Heb je een modulargrid ervan gemaakt?
Het is niet mijn bedoeling om een heel precieze analoge computer te bouwen waarmee je ook wetenschappelijk verantwoorde simulaties kunt uitvoeren. Het uiteindelijke doel is nog steeds om er audio mee te genereren, en daarvoor volstaat het dat de gegenereerde signalen er op de scoop zo ongeveer uitzien als je wiskundig gesproken zou verwachten. Voor de meeste modules van een analoge computer bestaan er vergelijkbare modules voor Eurorack. Ik ben begonnen met de voor een analoge computer meest noodzakelijk modules. Vervolgens koop ik er stap voor stap steeds meer modules bij die ik voor een analoge computer ook leuk/interessant nog vind. Totdat mijn case vol zit, en daar moet ik het dan mee doen.

Het ziet ernaar uit dat de Ladik integrator een "leaky" karakter heeft. Daarom ben ik nu aan het uitvogelen hoe dat in de formule tot uitdrukking kan worden gebracht. Mijn gedachten gaan in deze richting:
[imath] \mathrm{U}_{out}(t) = \mathrm{U}_{off} \, +\mathrm{U}_{init} \cdot e^{- t / \tau_1} \, + \frac{\mathrm{GAIN}}{\tau_2} \, \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ - ( t - \tau )/\tau_3 } \, \mathrm{d} \tau [/imath]
En voor een tijdsafhankelijke GAIN moet die GAIN vermoedelijk onder het integraalteken gebracht worden, wat geeft dat:
[imath] \mathrm{U}_{out}(t) = \mathrm{U}_{off} \, +\mathrm{U}_{init} \cdot e^{- t / \tau_1} \, + \frac{1}{\tau_2} \, \int_0^t \mathrm{GAIN} \cdot \mathrm{U}_{in}(\tau) \cdot e^{ - ( t - \tau )/\tau_3 } \,\, \mathrm{d} \tau [/imath]
[imath] \mathrm{U}_{out}(t) = \mathrm{U}_{off} \, +\mathrm{U}_{init} \cdot e^{- t / \tau_1} \, + \frac{\mathrm{GAIN}}{\tau_2} \, \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ - ( t - \tau )/\tau_3 } \, \mathrm{d} \tau [/imath]
En voor een tijdsafhankelijke GAIN moet die GAIN vermoedelijk onder het integraalteken gebracht worden, wat geeft dat:
[imath] \mathrm{U}_{out}(t) = \mathrm{U}_{off} \, +\mathrm{U}_{init} \cdot e^{- t / \tau_1} \, + \frac{1}{\tau_2} \, \int_0^t \mathrm{GAIN} \cdot \mathrm{U}_{in}(\tau) \cdot e^{ - ( t - \tau )/\tau_3 } \,\, \mathrm{d} \tau [/imath]
jserle
JS Jacques Serle
Dat zijn duidelijke tekeningen.
Dat zijn duidelijke tekeningen.
Plaatjes werken altijd het beste om het basisidee te illustreren.

Bedoel je met leaky dat de uigangsspanning langzaam naar 0volt gaat?Het ziet ernaar uit dat de Ladik integrator een "leaky" karakter heeft. Daarom ben ik nu aan het uitvogelen hoe dat in de formule tot uitdrukking kan worden gebracht. Mijn gedachten gaan in deze richting:
Simpel gezegd is een integrator toch een spannings gestuurde bipolaire stroombron, waarbij aan de uitgang van de stroombron een capaciteit geplaatst is waarover de spanning wordt gemeten?
Dan kan ik me 3 oorzaken voorstellen van het leaky karakter:
1 - de stroombron is niet perfect, ofwel 0 volt a.d. ingang is geen 0 ampere aan de uitgang van de stroombron.
2 - de ingangsspanning is geen 0 volt als je dat wel verwacht (testen door de ingang kort te sluiten naar aarde).
het gevolg van 1 en 2 kan zijn dat de uitgangsspanning van de module op- danwel af-loopt en niet bij 0 volt stopt.
3 - er zit een parallel weerstand aan de condensator inwendig en/of uitwendig) waardoor de uitgangsspanning van de integrator altijd naar 0 volt drift.
Bedoel je met leaky dat de uigangsspanning langzaam naar 0volt gaat?
Ja.
Simpel gezegd is een integrator toch een spannings gestuurde bipolaire stroombron, waarbij aan de uitgang van de stroombron een capaciteit geplaatst is waarover de spanning wordt gemeten?
Dan kan ik me 3 oorzaken voorstellen van het leaky karakter:
1 - de stroombron is niet perfect, ofwel 0 volt a.d. ingang is geen 0 ampere aan de uitgang van de stroombron.
2 - de ingangsspanning is geen 0 volt als je dat wel verwacht (testen door de ingang kort te sluiten naar aarde).
het gevolg van 1 en 2 kan zijn dat de uitgangsspanning van de module op- danwel af-loopt en niet bij 0 volt stopt.
3 - er zit een parallel weerstand aan de condensator inwendig en/of uitwendig) waardoor de uitgangsspanning van de integrator altijd naar 0 volt drift.
Normaal gesproken is het optie 3., en dat wordt vaak bewust zo gedaan om ongewenste drift van de uitgangsspanning en ongewenste oscillaties te onderdrukken. Het parallel aan de condensator schakelen van een hoge weerstand maakt de integrator weliswaar wiskundig gesproken minder ideaal maar ongewenste drift en oscillaties zijn nog erger:
Op-amp Integrator | Analog-integrated-circuits || Electronics Tutorial
Op-amp Integrator | Analog integrated circuits - Electronics Tutorial
www.electronics-tutorial.net
Practical integrator | Analog-integrated-circuits || Electronics Tutorial
Practical integrator | Analog integrated circuits - Electronics Tutorial
www.electronics-tutorial.net
We hadden:
[imath] \mathrm{U}_{out}(t) = \mathrm{U}_{off} \, +\mathrm{U}_{init} \cdot e^{- t / \tau_1} \, + \frac{\mathrm{GAIN}}{\tau_2} \, \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ - ( t - \tau )/\tau_3 } \, \mathrm{d} \tau [/imath]
Stel dat die formule voor een constante GAIN correct is, dan is het nog steeds de vraag hoe ik de range van de GAIN en de waarden van [imath] \tau_1 [/imath], [imath] \tau_2 [/imath] en [imath] \tau_3 [/imath] voor de TIME RANGE modi CV, HI en LO kan meten...
Maar wacht eens even. Als ik [imath] \tau_2 [/imath] en de GAIN allebei met een zelfde getal a (ongelijk aan nul) vermenigvuldig dan verandert er niets aan de uitkomst [imath] \mathrm{U}_{out}(t)[/imath]. Dus kan ik [imath] \tau_2 [/imath] en [imath] \tau_3 [/imath] zonder problemen gelijkstellen, want deze gelijkstelling kan steeds door een aangepaste range van de GAIN weer worden recht gebreid. Dus krijgen we als vereenvoudigde formule:
[imath] \mathrm{U}_{out}(t) = \mathrm{U}_{off} \, +\mathrm{U}_{init} \cdot e^{- t / \tau_1} \, + \frac{\mathrm{GAIN}}{\tau_2} \, \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ - ( t - \tau )/\tau_2 } \, \mathrm{d} \tau [/imath]
[imath] \mathrm{U}_{out}(t) = \mathrm{U}_{off} \, +\mathrm{U}_{init} \cdot e^{- t / \tau_1} \, + \frac{\mathrm{GAIN}}{\tau_2} \, \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ - ( t - \tau )/\tau_3 } \, \mathrm{d} \tau [/imath]
Stel dat die formule voor een constante GAIN correct is, dan is het nog steeds de vraag hoe ik de range van de GAIN en de waarden van [imath] \tau_1 [/imath], [imath] \tau_2 [/imath] en [imath] \tau_3 [/imath] voor de TIME RANGE modi CV, HI en LO kan meten...
Maar wacht eens even.
Als ik [imath] \tau_2 [/imath] en de GAIN allebei met een zelfde getal a (ongelijk aan nul) vermenigvuldig dan verandert er niets aan de uitkomst [imath] \mathrm{U}_{out}(t)[/imath]. Dus kan ik [imath] \tau_2 [/imath] en [imath] \tau_3 [/imath] zonder problemen gelijkstellen, want deze gelijkstelling kan steeds door een aangepaste range van de GAIN weer worden recht gebreid. Dus krijgen we als vereenvoudigde formule:[imath] \mathrm{U}_{out}(t) = \mathrm{U}_{off} \, +\mathrm{U}_{init} \cdot e^{- t / \tau_1} \, + \frac{\mathrm{GAIN}}{\tau_2} \, \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ - ( t - \tau )/\tau_2 } \, \mathrm{d} \tau [/imath]
We beginnen met [imath] \tau_1 [/imath]. Helaas heb ik geen apparatuur voor een precieze meting. Maar wat ik net met mijn oude buizenscoopje voor de halfwaardetijden van [imath] \mathrm{U}_{init} \cdot e^{- t / \tau_1} [/imath] gevonden heb is het volgende:
In de CV modus voor de TIME RANGE kan ik gedurende de halfwaardetijd net tot tien tellen.
In de HI modus voor de TIME RANGE kan ik gedurende de halfwaardetijd net "e" roepen.
In de LO modus voor de TIME RANGE kan ik gedurende de halfwaardetijd net "een" roepen.
Het is bekend dat het op normale snelheid uitspreken van het getal "21" (een-en-twin-tig) ongeveer een seconde duurt. Als inschatting voor de halfwaardetijden krijg ik dus:
De CV modus geeft de halfwaardetijd [imath] t_{1/2} \approx 10 \cdot 1/4 = 2,5 \, \mathrm{s} [/imath] .
De HI modus geeft de halfwaardetijd [imath] t_{1/2} \approx 1/2 \cdot 1/4 = 125 \, \mathrm{ms} [/imath] .
De LO modus geeft de halfwaardetijd [imath] t_{1/2} \approx 1/4 = 250 \, \mathrm{ms} [/imath].
Daaruit kan [imath] \tau_1[/imath] berekend worden want:
[imath] \frac{1}{2} = e ^{- t_{1/2}/\tau_1} [/imath]
[imath] \ln \left( \frac{1}{2} \right ) = - t_{1/2}/\tau_1 [/imath]
[imath] - \ln(2) = - t_{1/2}/\tau_1 [/imath]
[imath] \ln(2) = t_{1/2}/\tau_1 [/imath]
[imath] \tau_1 = t_{1/2}/ \ln(2) [/imath]
Dus:
In de CV modus hebben we: [imath] \tau_1 \approx 3,6 \, \mathrm{s} [/imath] .
In de HI modus hebben we: [imath] \tau_1 \approx 180 \, \mathrm{ms} [/imath] .
In de LO modus hebben we: [imath] \tau_1 \approx 360 \, \mathrm{ms} [/imath].
In de CV modus voor de TIME RANGE kan ik gedurende de halfwaardetijd net tot tien tellen.
In de HI modus voor de TIME RANGE kan ik gedurende de halfwaardetijd net "e" roepen.
In de LO modus voor de TIME RANGE kan ik gedurende de halfwaardetijd net "een" roepen.
Het is bekend dat het op normale snelheid uitspreken van het getal "21" (een-en-twin-tig) ongeveer een seconde duurt. Als inschatting voor de halfwaardetijden krijg ik dus:
De CV modus geeft de halfwaardetijd [imath] t_{1/2} \approx 10 \cdot 1/4 = 2,5 \, \mathrm{s} [/imath] .
De HI modus geeft de halfwaardetijd [imath] t_{1/2} \approx 1/2 \cdot 1/4 = 125 \, \mathrm{ms} [/imath] .
De LO modus geeft de halfwaardetijd [imath] t_{1/2} \approx 1/4 = 250 \, \mathrm{ms} [/imath].
Daaruit kan [imath] \tau_1[/imath] berekend worden want:
[imath] \frac{1}{2} = e ^{- t_{1/2}/\tau_1} [/imath]
[imath] \ln \left( \frac{1}{2} \right ) = - t_{1/2}/\tau_1 [/imath]
[imath] - \ln(2) = - t_{1/2}/\tau_1 [/imath]
[imath] \ln(2) = t_{1/2}/\tau_1 [/imath]
[imath] \tau_1 = t_{1/2}/ \ln(2) [/imath]
Dus:
In de CV modus hebben we: [imath] \tau_1 \approx 3,6 \, \mathrm{s} [/imath] .
In de HI modus hebben we: [imath] \tau_1 \approx 180 \, \mathrm{ms} [/imath] .
In de LO modus hebben we: [imath] \tau_1 \approx 360 \, \mathrm{ms} [/imath].
 Die tekening is fout. Ik zat kennelijk al half te slapen (was nachtwerk). Het moet zo zijn:
OK - zo ver zijn we nu:
[imath] \mathrm{U}_{out}(t) = \mathrm{U}_{off} \, +\mathrm{U}_{init} \cdot e^{- t / \tau_1} \, + \frac{\mathrm{GAIN}}{\tau_2} \, \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ - ( t - \tau )/\tau_2 } \, \mathrm{d} \tau [/imath]
Hoe meten we nu de tijdsconstante [imath] \tau_2 [/imath] ? Stel eens dat we bij constante GAIN en bij [imath] \mathrm{U}_{off} = \mathrm{U}_{init} = 0 [/imath] onderstaande ingangsspanning [imath] \mathrm{U}_i [/imath] aan de Ladik integrator aanbieden:
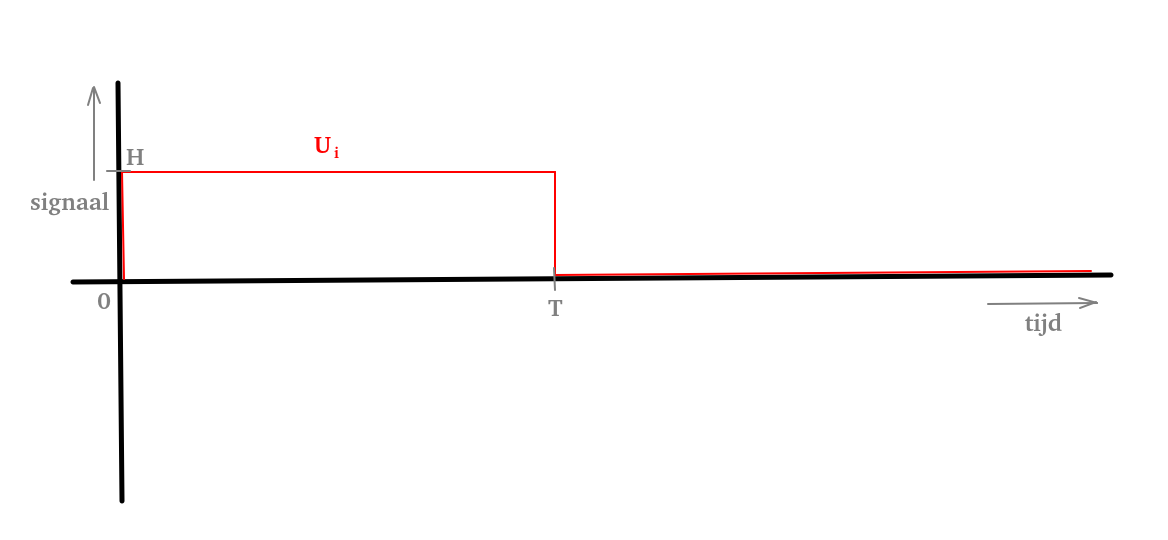
Dan vinden we voor t > T dat:
[imath] \mathrm{U}_{out}(t) = \frac{\mathrm{GAIN}}{\tau_2} \, \int_0^T \mathrm{H} \cdot e^{ - ( t - \tau )/\tau_2 } \, \mathrm{d} \tau [/imath]
[imath] \mathrm{U}_{out}(t) = \frac{\mathrm{GAIN} \cdot \mathrm{H} }{\tau_2} \, \int_0^T e^{ - ( t - \tau )/\tau_2 } \, \mathrm{d} \tau [/imath]
[imath] \mathrm{U}_{out}(t) = \frac{\mathrm{GAIN} \cdot \mathrm{H} }{\tau_2} \, [ \tau_2 \cdot e^{ - ( t - \tau )/\tau_2 } ]_0^T [/imath]
[imath] \mathrm{U}_{out}(t) = \mathrm{GAIN} \cdot \mathrm{H} \cdot [ e^{ - ( t - \tau )/\tau_2 } ]_0^T [/imath]
[imath] \mathrm{U}_{out}(t) = \mathrm{GAIN} \cdot \mathrm{H} \cdot ( e^{ - ( t - \mathrm{T} )/\tau_2 } \, - \, e^{ - ( t - 0 )/\tau_2 } ) [/imath]
[imath] \mathrm{U}_{out}(t) = \mathrm{GAIN} \cdot \mathrm{H} \cdot ( e^{ - t / \tau_2 } \cdot e^{ \mathrm{T} / \tau_2 } \,\, - \,\, e^{ - t / \tau_2 } ) [/imath]
[imath] \mathrm{U}_{out}(t) = \mathrm{GAIN} \cdot \mathrm{H} \cdot ( e^{ \mathrm{T} / \tau_2 } \, - \,\, 1 ) \cdot e^{ - t / \tau_2 } [/imath]
De kunst is dus nu ook voor deze situatie de halfwaardetijd [imath] t_{1/2} [/imath] te meten. De tijdsconstante [imath] \tau_2 [/imath] volgt dan uit:
[imath] \tau_2 = \frac{ t_{1/2} }{ \ln(2) } [/imath]
Net de halfwaardetijden bij CV, HI en LO modus gemeten en ze zijn hier precies hetzelfde als ik eerder vond voor de bepaling van [imath] \tau_1 [/imath], dus [imath] \tau_1 [/imath] en [imath] \tau_2 [/imath] zijn gelijk. We zullen daar vanaf nu voor het gemak [imath] \tau_0 [/imath] voor schrijven. Het wordt dus:
[imath] \mathrm{U}_{out}(t) = \mathrm{U}_{off} \, +\mathrm{U}_{init} \cdot e^{- t / \tau_0} \, + \frac{\mathrm{GAIN}}{\tau_0} \, \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ - ( t - \tau )/ \tau_0 } \, \mathrm{d} \tau [/imath]
Met:
In de CV modus: [imath] \tau_0 \approx 3,6 \, \mathrm{s} [/imath] .
In de HI modus: [imath] \tau_0 \approx 180 \, \mathrm{ms} [/imath] .
In de LO modus: [imath] \tau_0 \approx 360 \, \mathrm{ms} [/imath].
[imath] \mathrm{U}_{out}(t) = \mathrm{U}_{off} \, +\mathrm{U}_{init} \cdot e^{- t / \tau_1} \, + \frac{\mathrm{GAIN}}{\tau_2} \, \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ - ( t - \tau )/\tau_2 } \, \mathrm{d} \tau [/imath]
Hoe meten we nu de tijdsconstante [imath] \tau_2 [/imath] ? Stel eens dat we bij constante GAIN en bij [imath] \mathrm{U}_{off} = \mathrm{U}_{init} = 0 [/imath] onderstaande ingangsspanning [imath] \mathrm{U}_i [/imath] aan de Ladik integrator aanbieden:
Dan vinden we voor t > T dat:
[imath] \mathrm{U}_{out}(t) = \frac{\mathrm{GAIN}}{\tau_2} \, \int_0^T \mathrm{H} \cdot e^{ - ( t - \tau )/\tau_2 } \, \mathrm{d} \tau [/imath]
[imath] \mathrm{U}_{out}(t) = \frac{\mathrm{GAIN} \cdot \mathrm{H} }{\tau_2} \, \int_0^T e^{ - ( t - \tau )/\tau_2 } \, \mathrm{d} \tau [/imath]
[imath] \mathrm{U}_{out}(t) = \frac{\mathrm{GAIN} \cdot \mathrm{H} }{\tau_2} \, [ \tau_2 \cdot e^{ - ( t - \tau )/\tau_2 } ]_0^T [/imath]
[imath] \mathrm{U}_{out}(t) = \mathrm{GAIN} \cdot \mathrm{H} \cdot [ e^{ - ( t - \tau )/\tau_2 } ]_0^T [/imath]
[imath] \mathrm{U}_{out}(t) = \mathrm{GAIN} \cdot \mathrm{H} \cdot ( e^{ - ( t - \mathrm{T} )/\tau_2 } \, - \, e^{ - ( t - 0 )/\tau_2 } ) [/imath]
[imath] \mathrm{U}_{out}(t) = \mathrm{GAIN} \cdot \mathrm{H} \cdot ( e^{ - t / \tau_2 } \cdot e^{ \mathrm{T} / \tau_2 } \,\, - \,\, e^{ - t / \tau_2 } ) [/imath]
[imath] \mathrm{U}_{out}(t) = \mathrm{GAIN} \cdot \mathrm{H} \cdot ( e^{ \mathrm{T} / \tau_2 } \, - \,\, 1 ) \cdot e^{ - t / \tau_2 } [/imath]
De kunst is dus nu ook voor deze situatie de halfwaardetijd [imath] t_{1/2} [/imath] te meten. De tijdsconstante [imath] \tau_2 [/imath] volgt dan uit:
[imath] \tau_2 = \frac{ t_{1/2} }{ \ln(2) } [/imath]
Net de halfwaardetijden bij CV, HI en LO modus gemeten en ze zijn hier precies hetzelfde als ik eerder vond voor de bepaling van [imath] \tau_1 [/imath], dus [imath] \tau_1 [/imath] en [imath] \tau_2 [/imath] zijn gelijk. We zullen daar vanaf nu voor het gemak [imath] \tau_0 [/imath] voor schrijven. Het wordt dus:
[imath] \mathrm{U}_{out}(t) = \mathrm{U}_{off} \, +\mathrm{U}_{init} \cdot e^{- t / \tau_0} \, + \frac{\mathrm{GAIN}}{\tau_0} \, \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ - ( t - \tau )/ \tau_0 } \, \mathrm{d} \tau [/imath]
Met:
In de CV modus: [imath] \tau_0 \approx 3,6 \, \mathrm{s} [/imath] .
In de HI modus: [imath] \tau_0 \approx 180 \, \mathrm{ms} [/imath] .
In de LO modus: [imath] \tau_0 \approx 360 \, \mathrm{ms} [/imath].
Wat voorspelt onze formule nu dat de Ladik integrator zou doen als we bij constante GAIN en [imath] \mathrm{U}_{off} = \mathrm{U}_{init} = 0 [/imath] vanaf t=0 een constante ingangsspanning ter grootte van H aanbieden?
Daarvoor vinden we:
[imath] \mathrm{U}_{out}(t) = 0 \, + 0 \cdot e^{- t / \tau_0} \, + \frac{\mathrm{GAIN}}{\tau_0} \, \int_0^t \mathrm{H} \cdot e^{ - ( t - \tau )/ \tau_0 } \, \mathrm{d} \tau [/imath]
[imath] \mathrm{U}_{out}(t) = \frac{\mathrm{GAIN} \cdot \mathrm{H} }{\tau_0} \, \int_0^t e^{ - ( t - \tau )/ \tau_0 } \, \mathrm{d} \tau [/imath]
[imath] \mathrm{U}_{out}(t) = \frac{\mathrm{GAIN} \cdot \mathrm{H} }{\tau_0} \, [ \tau_0 \cdot e^{ - ( t - \tau )/ \tau_0 } ]_0^t [/imath]
[imath] \mathrm{U}_{out}(t) = \mathrm{GAIN} \cdot \mathrm{H} \cdot [ e^{ - ( t - \tau )/ \tau_0 } ]_0^t [/imath]
[imath] \mathrm{U}_{out}(t) = \mathrm{GAIN} \cdot \mathrm{H} \cdot ( e^{ - ( t - t )/ \tau_0 } \, - \, e^{ - ( t - 0 )/ \tau_0 } ) [/imath]
[imath] \mathrm{U}_{out}(t) = \mathrm{GAIN} \cdot \mathrm{H} \cdot ( 1 \, - \, e^{ - t / \tau_0 } ) [/imath]
De (opwaartse) halfwaardetijd voor [imath] 1 \, - \, e^{ - t / \tau_0 } [/imath] is hetzelfde als de (neerwaartse) halfwaardetijd voor [imath] e^{ - t / \tau_0 } [/imath] want 1 - 1/2 = 1/2. Met behulp van mijn oude scoopje vond ik ook voor deze opwaartse halfwaardetijden van de Ladik integrator weer dat:
In de CV modus voor de TIME RANGE kan ik gedurende de halfwaardetijd net tot tien tellen.
In de HI modus voor de TIME RANGE kan ik gedurende de halfwaardetijd net "e" roepen.
In de LO modus voor de TIME RANGE kan ik gedurende de halfwaardetijd net "een" roepen.
Wat bevestigt dat we in onze formule inderdaad op alle plaatsen dezelfde tijdsconstante [imath] \tau_0 [/imath] mogen gebruiken. Maar let op: het is wel zo dat de CV, HI en LO modus ieder hun eigen [imath] \tau_0 [/imath] hebben.
Dan kunnen we nu de maximale GAIN meten. We bekijken opnieuw de situatie waarbij [imath] \mathrm{U}_{off} = \mathrm{U}_{init} = 0 [/imath] en we vanaf t=0 een constante ingangsspanning ter grootte van H aanbieden. Voor de GAIN knop op maximale stand (GAIN = GAINmax) moet [imath] \mathrm{U}_{out}(t) [/imath] dan na verloop van tijd de waarde GAINmax.H benaderen. Bij meting blijkt dat we voor H = 0.01V en de GAIN op maximaal dan 6,3V als eindspanning krijgen. En dit geldt zowel voor de CV, de HI als de LO modus. Dus:
GAINmax = (GAINmax.H)/H = 6,3/0.01 = 630 .
(Hogere waarden van H leiden bij een maximale GAIN tot overload en heb ik dus ook maar niet gebruikt.)
Daarvoor vinden we:
[imath] \mathrm{U}_{out}(t) = 0 \, + 0 \cdot e^{- t / \tau_0} \, + \frac{\mathrm{GAIN}}{\tau_0} \, \int_0^t \mathrm{H} \cdot e^{ - ( t - \tau )/ \tau_0 } \, \mathrm{d} \tau [/imath]
[imath] \mathrm{U}_{out}(t) = \frac{\mathrm{GAIN} \cdot \mathrm{H} }{\tau_0} \, \int_0^t e^{ - ( t - \tau )/ \tau_0 } \, \mathrm{d} \tau [/imath]
[imath] \mathrm{U}_{out}(t) = \frac{\mathrm{GAIN} \cdot \mathrm{H} }{\tau_0} \, [ \tau_0 \cdot e^{ - ( t - \tau )/ \tau_0 } ]_0^t [/imath]
[imath] \mathrm{U}_{out}(t) = \mathrm{GAIN} \cdot \mathrm{H} \cdot [ e^{ - ( t - \tau )/ \tau_0 } ]_0^t [/imath]
[imath] \mathrm{U}_{out}(t) = \mathrm{GAIN} \cdot \mathrm{H} \cdot ( e^{ - ( t - t )/ \tau_0 } \, - \, e^{ - ( t - 0 )/ \tau_0 } ) [/imath]
[imath] \mathrm{U}_{out}(t) = \mathrm{GAIN} \cdot \mathrm{H} \cdot ( 1 \, - \, e^{ - t / \tau_0 } ) [/imath]
De (opwaartse) halfwaardetijd voor [imath] 1 \, - \, e^{ - t / \tau_0 } [/imath] is hetzelfde als de (neerwaartse) halfwaardetijd voor [imath] e^{ - t / \tau_0 } [/imath] want 1 - 1/2 = 1/2. Met behulp van mijn oude scoopje vond ik ook voor deze opwaartse halfwaardetijden van de Ladik integrator weer dat:
In de CV modus voor de TIME RANGE kan ik gedurende de halfwaardetijd net tot tien tellen.
In de HI modus voor de TIME RANGE kan ik gedurende de halfwaardetijd net "e" roepen.
In de LO modus voor de TIME RANGE kan ik gedurende de halfwaardetijd net "een" roepen.
Wat bevestigt dat we in onze formule inderdaad op alle plaatsen dezelfde tijdsconstante [imath] \tau_0 [/imath] mogen gebruiken. Maar let op: het is wel zo dat de CV, HI en LO modus ieder hun eigen [imath] \tau_0 [/imath] hebben.
Dan kunnen we nu de maximale GAIN meten. We bekijken opnieuw de situatie waarbij [imath] \mathrm{U}_{off} = \mathrm{U}_{init} = 0 [/imath] en we vanaf t=0 een constante ingangsspanning ter grootte van H aanbieden. Voor de GAIN knop op maximale stand (GAIN = GAINmax) moet [imath] \mathrm{U}_{out}(t) [/imath] dan na verloop van tijd de waarde GAINmax.H benaderen. Bij meting blijkt dat we voor H = 0.01V en de GAIN op maximaal dan 6,3V als eindspanning krijgen. En dit geldt zowel voor de CV, de HI als de LO modus. Dus:
GAINmax = (GAINmax.H)/H = 6,3/0.01 = 630 .
(Hogere waarden van H leiden bij een maximale GAIN tot overload en heb ik dus ook maar niet gebruikt.)
Laatst gewijzigd:
Vergelijkbare discussies

- Reacties
- 73
- Bekeken
- 3K

- Reacties
- 19
- Bekeken
- 798


- Reacties
- 2
- Bekeken
- 1K


- Reacties
- 8
- Bekeken
- 523

Delen: