
De "cerebrale flauwekul" zal nog wel even voortduren want de bestelde extra modules zijn nog onderweg, en ook daarna zijn er nog veel meer nodig voordat ik interessante patches kan maken. Ik schat dat we dan al in het nieuwe jaar zitten. Voordeel is wel dat ik nu ruim de tijd heb om de Ladik integrator te leren kennen. Anders was dat veel oppervlakkiger gebleven en had ik mijzelf daar de tijd niet voor gegund. Dan was ik (te) snel generatieve patches gaan uitproberen.

Install the app
How to install the app on iOS
Follow along with the video below to see how to install our site as a web app on your home screen.
Note: This feature may not be available in some browsers.
You are using an out of date browser. It may not display this or other websites correctly.
You should upgrade or use an alternative browser.
You should upgrade or use an alternative browser.
Ladik komt met een integrator module!!
- Thread starter ProgHead
- Start date
Stel dat [imath] \mathrm{U}_{in}(t) [/imath] voor [imath] t \geq 0 [/imath] begrensd is. Dan heeft [imath] | \mathrm{U}_{in}(t) | [/imath] voor [imath] t \geq 0 [/imath] een bovengrens. Laat H zo'n bovengrens zijn. Dan hebben we voor alle [imath] t \geq 0 [/imath] dat:
[imath] | \mathrm{U}_{in}(t) | \leq \mathrm{H} [/imath]
Bij constante [imath] \mathrm{U}_{off} [/imath] en [imath] \mathrm{U}_{init} [/imath] en constante positieve GAIN volgt dan uit onze eerder gevonden formule (voor alle [imath] t \geq 0 [/imath]) dat:
[imath] \mathrm{U}_{out}(t) = \mathrm{U}_{off} \, +\mathrm{U}_{init} \cdot e^{- t / \tau_0} \, + \frac{\mathrm{GAIN}}{\tau_0} \, \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ - ( t - \tau )/ \tau_0 } \, \mathrm{d} \tau [/imath]
[imath] | \mathrm{U}_{out}(t) | = | \mathrm{U}_{off} \, +\mathrm{U}_{init} \cdot e^{- t / \tau_0} \, + \frac{\mathrm{GAIN}}{\tau_0} \, \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ - ( t - \tau )/ \tau_0 } \, \mathrm{d} \tau | [/imath]
[imath] | \mathrm{U}_{out}(t) | \leq | \mathrm{U}_{off} | \, + | \mathrm{U}_{init} \cdot e^{- t / \tau_0} | \, + | \frac{\mathrm{GAIN}}{\tau_0} \, \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ - ( t - \tau )/ \tau_0 } \, \mathrm{d} \tau | [/imath]
[imath] | \mathrm{U}_{out}(t) | \leq | \mathrm{U}_{off} | \, + | \mathrm{U}_{init} | \, + \frac{\mathrm{GAIN}}{\tau_0} \, | \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ - ( t - \tau )/ \tau_0 } \, \mathrm{d} \tau | [/imath]
[imath] | \mathrm{U}_{out}(t) | \leq | \mathrm{U}_{off} | \, + | \mathrm{U}_{init} | \, + \frac{\mathrm{GAIN}}{\tau_0} \, \int_0^t | \mathrm{U}_{in}(\tau) \cdot e^{ - ( t - \tau )/ \tau_0 } | \, \mathrm{d} \tau [/imath]
[imath] | \mathrm{U}_{out}(t) | \leq | \mathrm{U}_{off} | \, + | \mathrm{U}_{init} | \, + \frac{\mathrm{GAIN}}{\tau_0} \, \int_0^t | \mathrm{U}_{in}(\tau) | \cdot e^{ - ( t - \tau )/ \tau_0 } \, \mathrm{d} \tau [/imath]
[imath] | \mathrm{U}_{out}(t) | \leq | \mathrm{U}_{off} | \, + | \mathrm{U}_{init} | \, + \frac{\mathrm{GAIN}}{\tau_0} \, \int_0^t \mathrm{H} \cdot e^{ - ( t - \tau )/ \tau_0 } \, \mathrm{d} \tau [/imath]
[imath] | \mathrm{U}_{out}(t) | \leq | \mathrm{U}_{off} | \, + | \mathrm{U}_{init} | \, + \frac{\mathrm{GAIN} \cdot \mathrm{H} }{\tau_0} \, \int_0^t e^{ - ( t - \tau )/ \tau_0 } \, \mathrm{d} \tau [/imath]
[imath] | \mathrm{U}_{out}(t) | \leq | \mathrm{U}_{off} | \, + | \mathrm{U}_{init} | \, +\frac{\mathrm{GAIN} \cdot \mathrm{H} }{\tau_0} \, [ \tau_0 \cdot e^{ - ( t - \tau )/\tau_0 } ]_0^t [/imath]
[imath] | \mathrm{U}_{out}(t) | \leq | \mathrm{U}_{off} | \, + | \mathrm{U}_{init} | \, +\mathrm{GAIN} \cdot \mathrm{H} \cdot [ e^{ - ( t - \tau )/\tau_0 } ]_0^t [/imath]
[imath] | \mathrm{U}_{out}(t) | \leq | \mathrm{U}_{off} | \, + | \mathrm{U}_{init} | \, +\mathrm{GAIN} \cdot \mathrm{H} \cdot ( e^{ - ( t - t ) / \tau_0 } \, - \, e^{ - ( t - 0 )/\tau_0 } ) [/imath]
[imath] | \mathrm{U}_{out}(t) | \leq | \mathrm{U}_{off} | \, + | \mathrm{U}_{init} | \, +\mathrm{GAIN} \cdot \mathrm{H} \cdot ( 1 \, - \, e^{ - t / \tau_0 } ) [/imath]
[imath] | \mathrm{U}_{out}(t) | \leq | \mathrm{U}_{off} | \, + | \mathrm{U}_{init} | \, +\mathrm{GAIN} \cdot \mathrm{H} [/imath]
Wat we hieruit zien is dat de mate van drift van het output signaal als gevolg van een DC-component in het input signaal kan worden gelimiteerd met de GAIN. In dit opzicht verschilt de Ladik integrator van een wiskundig ideale integrator want bij die laatste zou zelfs een minieme DC-offset in het input signaal voor iedere positieve GAIN met het verstrijken van de tijd onverbiddelijk tot een willekeurig groot output signaal (of willekeurig klein output signaal als de drift in negatieve richting gaat) voeren. Een klein gehouden positieve GAIN zou het uit de hand lopen van de output als gevolg van een DC-component in de input bij een wiskundig ideale integrator dus wel vertragen maar niet kunnen verhinderen. Een dergelijke onbegrensde drift van het uitgangssignaal hebben we voor audio signalen liever niet, dus des te beter dat de Ladik integrator in dat opzicht niet ideaal is. Deze wiskundige imperfectie van de Ladik module is dus voor onze audio toepassingen eerder een feature dan een bug.
Heb het voor de zekerheid nog even nagemeten. En inderdaad als je startend vanaf nul voor een steeds grotere GAIN uitprobeert hoe de Ladik integrator op een ingangssignaal met een vaste DC-component reageert dan blijkt dat van die DC-component in de input maar een begrensd deel wordt doorgelaten naar de output en dat er dus ook geen aanhoudende drift van de output optreedt. Wel raakt de module bij een te groot outputsignaal in overload waarbij dan vervorming optreedt, maar dat is logisch.
[imath] | \mathrm{U}_{in}(t) | \leq \mathrm{H} [/imath]
Bij constante [imath] \mathrm{U}_{off} [/imath] en [imath] \mathrm{U}_{init} [/imath] en constante positieve GAIN volgt dan uit onze eerder gevonden formule (voor alle [imath] t \geq 0 [/imath]) dat:
[imath] \mathrm{U}_{out}(t) = \mathrm{U}_{off} \, +\mathrm{U}_{init} \cdot e^{- t / \tau_0} \, + \frac{\mathrm{GAIN}}{\tau_0} \, \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ - ( t - \tau )/ \tau_0 } \, \mathrm{d} \tau [/imath]
[imath] | \mathrm{U}_{out}(t) | = | \mathrm{U}_{off} \, +\mathrm{U}_{init} \cdot e^{- t / \tau_0} \, + \frac{\mathrm{GAIN}}{\tau_0} \, \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ - ( t - \tau )/ \tau_0 } \, \mathrm{d} \tau | [/imath]
[imath] | \mathrm{U}_{out}(t) | \leq | \mathrm{U}_{off} | \, + | \mathrm{U}_{init} \cdot e^{- t / \tau_0} | \, + | \frac{\mathrm{GAIN}}{\tau_0} \, \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ - ( t - \tau )/ \tau_0 } \, \mathrm{d} \tau | [/imath]
[imath] | \mathrm{U}_{out}(t) | \leq | \mathrm{U}_{off} | \, + | \mathrm{U}_{init} | \, + \frac{\mathrm{GAIN}}{\tau_0} \, | \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ - ( t - \tau )/ \tau_0 } \, \mathrm{d} \tau | [/imath]
[imath] | \mathrm{U}_{out}(t) | \leq | \mathrm{U}_{off} | \, + | \mathrm{U}_{init} | \, + \frac{\mathrm{GAIN}}{\tau_0} \, \int_0^t | \mathrm{U}_{in}(\tau) \cdot e^{ - ( t - \tau )/ \tau_0 } | \, \mathrm{d} \tau [/imath]
[imath] | \mathrm{U}_{out}(t) | \leq | \mathrm{U}_{off} | \, + | \mathrm{U}_{init} | \, + \frac{\mathrm{GAIN}}{\tau_0} \, \int_0^t | \mathrm{U}_{in}(\tau) | \cdot e^{ - ( t - \tau )/ \tau_0 } \, \mathrm{d} \tau [/imath]
[imath] | \mathrm{U}_{out}(t) | \leq | \mathrm{U}_{off} | \, + | \mathrm{U}_{init} | \, + \frac{\mathrm{GAIN}}{\tau_0} \, \int_0^t \mathrm{H} \cdot e^{ - ( t - \tau )/ \tau_0 } \, \mathrm{d} \tau [/imath]
[imath] | \mathrm{U}_{out}(t) | \leq | \mathrm{U}_{off} | \, + | \mathrm{U}_{init} | \, + \frac{\mathrm{GAIN} \cdot \mathrm{H} }{\tau_0} \, \int_0^t e^{ - ( t - \tau )/ \tau_0 } \, \mathrm{d} \tau [/imath]
[imath] | \mathrm{U}_{out}(t) | \leq | \mathrm{U}_{off} | \, + | \mathrm{U}_{init} | \, +\frac{\mathrm{GAIN} \cdot \mathrm{H} }{\tau_0} \, [ \tau_0 \cdot e^{ - ( t - \tau )/\tau_0 } ]_0^t [/imath]
[imath] | \mathrm{U}_{out}(t) | \leq | \mathrm{U}_{off} | \, + | \mathrm{U}_{init} | \, +\mathrm{GAIN} \cdot \mathrm{H} \cdot [ e^{ - ( t - \tau )/\tau_0 } ]_0^t [/imath]
[imath] | \mathrm{U}_{out}(t) | \leq | \mathrm{U}_{off} | \, + | \mathrm{U}_{init} | \, +\mathrm{GAIN} \cdot \mathrm{H} \cdot ( e^{ - ( t - t ) / \tau_0 } \, - \, e^{ - ( t - 0 )/\tau_0 } ) [/imath]
[imath] | \mathrm{U}_{out}(t) | \leq | \mathrm{U}_{off} | \, + | \mathrm{U}_{init} | \, +\mathrm{GAIN} \cdot \mathrm{H} \cdot ( 1 \, - \, e^{ - t / \tau_0 } ) [/imath]
[imath] | \mathrm{U}_{out}(t) | \leq | \mathrm{U}_{off} | \, + | \mathrm{U}_{init} | \, +\mathrm{GAIN} \cdot \mathrm{H} [/imath]
Wat we hieruit zien is dat de mate van drift van het output signaal als gevolg van een DC-component in het input signaal kan worden gelimiteerd met de GAIN. In dit opzicht verschilt de Ladik integrator van een wiskundig ideale integrator want bij die laatste zou zelfs een minieme DC-offset in het input signaal voor iedere positieve GAIN met het verstrijken van de tijd onverbiddelijk tot een willekeurig groot output signaal (of willekeurig klein output signaal als de drift in negatieve richting gaat) voeren. Een klein gehouden positieve GAIN zou het uit de hand lopen van de output als gevolg van een DC-component in de input bij een wiskundig ideale integrator dus wel vertragen maar niet kunnen verhinderen. Een dergelijke onbegrensde drift van het uitgangssignaal hebben we voor audio signalen liever niet, dus des te beter dat de Ladik integrator in dat opzicht niet ideaal is.
Deze wiskundige imperfectie van de Ladik module is dus voor onze audio toepassingen eerder een feature dan een bug.Heb het voor de zekerheid nog even nagemeten. En inderdaad als je startend vanaf nul voor een steeds grotere GAIN uitprobeert hoe de Ladik integrator op een ingangssignaal met een vaste DC-component reageert dan blijkt dat van die DC-component in de input maar een begrensd deel wordt doorgelaten naar de output en dat er dus ook geen aanhoudende drift van de output optreedt. Wel raakt de module bij een te groot outputsignaal in overload waarbij dan vervorming optreedt, maar dat is logisch.
Vraag is nu wel waarin de Ladik integrator dan nog wezenlijk verschilt van een ordinair low pass filter...? 
De module heeft in elk geval de mogelijkheid tot OFFSET en INIT VALUE regeling, maar zijn er nog meer verschillen?
De module heeft in elk geval de mogelijkheid tot OFFSET en INIT VALUE regeling, maar zijn er nog meer verschillen?
Laten we onze formule voor de Ladik integrator nog eens bekijken. Bij constante [imath] \mathrm{U}_{off} [/imath] , [imath] \mathrm{U}_{init} [/imath] en [imath] \mathrm{GAIN} [/imath] hebben we voor [imath] t \geq 0 [/imath] dat:
[imath] \mathrm{U}_{out}(t) = \mathrm{U}_{off} \, +\mathrm{U}_{init} \cdot e^{- t / \tau_0} \, + \frac{\mathrm{GAIN}}{\tau_0} \, \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ - ( t - \tau )/ \tau_0 } \, \mathrm{d} \tau [/imath]
[imath] \mathrm{U}_{out}(t) = \mathrm{U}_{off} \, +\mathrm{U}_{init} \cdot e^{- t / \tau_0} \, + \frac{\mathrm{GAIN}}{\tau_0} \, \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ - t / \tau_0 } \cdot e^{ \tau / \tau_0 } \, \mathrm{d} \tau [/imath]
[imath] \mathrm{U}_{out}(t) = \mathrm{U}_{off} \, +\mathrm{U}_{init} \cdot e^{- t / \tau_0} \, + \frac{\mathrm{GAIN}}{\tau_0} \cdot e^{ - t / \tau_0 } \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ \tau / \tau_0 } \, \mathrm{d} \tau [/imath]
[imath] \frac{ \mathrm{d} \mathrm{U}_{out}}{ \mathrm{d}t } = \frac{ \mathrm{d} \mathrm{U}_{off}}{ \mathrm{d}t } \, + \frac{\mathrm{d}}{\mathrm{d} t} \left ( \mathrm{U}_{init} \cdot e^{- t / \tau_0} \right ) \, + \frac{\mathrm{d}}{\mathrm{d} t} \left ( \frac{\mathrm{GAIN}}{\tau_0} \cdot e^{ - t / \tau_0 } \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ \tau / \tau_0 } \, \mathrm{d} \tau \right ) [/imath]
[imath] \frac{ \mathrm{d} \mathrm{U}_{out}}{ \mathrm{d}t } = 0 \, + \, \mathrm{U}_{init} \cdot \frac{\mathrm{d}}{\mathrm{d} t} \left ( e^{- t / \tau_0} \right ) \, + \frac{\mathrm{GAIN}}{\tau_0} \cdot \frac{\mathrm{d}}{\mathrm{d} t} \left ( e^{ - t / \tau_0 } \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ \tau / \tau_0 } \, \mathrm{d} \tau \right ) [/imath]
[imath] \frac{ \mathrm{d} \mathrm{U}_{out}}{ \mathrm{d}t } = \mathrm{U}_{init} \cdot \frac{-1}{\tau_0} \, e^{- t / \tau_0} \, + \frac{\mathrm{GAIN}}{\tau_0} \cdot \frac{\mathrm{d}}{\mathrm{d} t} \left ( e^{ - t / \tau_0 } \right ) \,\, \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ \tau / \tau_0 } \, \mathrm{d} \tau \, + \, \frac{\mathrm{GAIN}}{\tau_0} \cdot e^{ - t / \tau_0 } \,\, \frac{\mathrm{d}}{\mathrm{d} t} \left ( \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ \tau / \tau_0 } \, \mathrm{d} \tau \right ) [/imath]
[imath] \frac{ \mathrm{d} \mathrm{U}_{out}}{ \mathrm{d}t } = \mathrm{U}_{init} \cdot \frac{-1}{\tau_0} \, e^{- t / \tau_0} \, + \frac{\mathrm{- GAIN}}{\tau_0^2} \cdot e^{ - t / \tau_0 } \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ \tau / \tau_0 } \, \mathrm{d} \tau \, + \, \frac{\mathrm{GAIN}}{\tau_0} \cdot e^{ - t / \tau_0 } \cdot \mathrm{U}_{in} \cdot e^{ t / \tau_0 } [/imath]
[imath] \frac{ \mathrm{d} \mathrm{U}_{out}}{ \mathrm{d}t } = \mathrm{U}_{init} \cdot \frac{-1}{\tau_0} \, e^{- t / \tau_0} \, + \frac{\mathrm{- GAIN}}{\tau_0^2} \cdot e^{ - t / \tau_0 } \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ \tau / \tau_0 } \, \mathrm{d} \tau \, + \, \frac{\mathrm{GAIN}}{\tau_0} \cdot \mathrm{U}_{in} [/imath]
[imath] \tau_0 \cdot \frac{ \mathrm{d} \mathrm{U}_{out}}{ \mathrm{d}t } = - \mathrm{U}_{init} \, \, e^{- t / \tau_0} \, + \frac{\mathrm{- GAIN}}{\tau_0} \cdot e^{ - t / \tau_0 } \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ \tau / \tau_0 } \, \mathrm{d} \tau \, + \, \mathrm{GAIN} \cdot \mathrm{U}_{in} [/imath]
Dus:
[imath] \tau_0 \cdot \frac{ \mathrm{d} \mathrm{U}_{out}}{ \mathrm{d}t } \, + \, \mathrm{U}_{out} = \mathrm{U}_{off} \, + \, \mathrm{GAIN} \cdot \mathrm{U}_{in} [/imath]
Voor [imath] \mathrm{U}_{off} = 0 [/imath] en [imath] \mathrm{GAIN} = 1 [/imath] geeft dat:
[imath] \tau_0 \cdot \frac{ \mathrm{d} \mathrm{U}_{out}}{ \mathrm{d}t } \, + \, \mathrm{U}_{out} = \mathrm{U}_{in} [/imath]
Om te zien hoe de Ladik integrator zich verhoudt tot een low-pass filter moeten we nu nog uitzoeken of de bovenstaande differentiaalvergelijking veel verschilt van de differentiaalvergelijking voor een low-pass filter.
[imath] \mathrm{U}_{out}(t) = \mathrm{U}_{off} \, +\mathrm{U}_{init} \cdot e^{- t / \tau_0} \, + \frac{\mathrm{GAIN}}{\tau_0} \, \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ - ( t - \tau )/ \tau_0 } \, \mathrm{d} \tau [/imath]
[imath] \mathrm{U}_{out}(t) = \mathrm{U}_{off} \, +\mathrm{U}_{init} \cdot e^{- t / \tau_0} \, + \frac{\mathrm{GAIN}}{\tau_0} \, \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ - t / \tau_0 } \cdot e^{ \tau / \tau_0 } \, \mathrm{d} \tau [/imath]
[imath] \mathrm{U}_{out}(t) = \mathrm{U}_{off} \, +\mathrm{U}_{init} \cdot e^{- t / \tau_0} \, + \frac{\mathrm{GAIN}}{\tau_0} \cdot e^{ - t / \tau_0 } \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ \tau / \tau_0 } \, \mathrm{d} \tau [/imath]
[imath] \frac{ \mathrm{d} \mathrm{U}_{out}}{ \mathrm{d}t } = \frac{ \mathrm{d} \mathrm{U}_{off}}{ \mathrm{d}t } \, + \frac{\mathrm{d}}{\mathrm{d} t} \left ( \mathrm{U}_{init} \cdot e^{- t / \tau_0} \right ) \, + \frac{\mathrm{d}}{\mathrm{d} t} \left ( \frac{\mathrm{GAIN}}{\tau_0} \cdot e^{ - t / \tau_0 } \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ \tau / \tau_0 } \, \mathrm{d} \tau \right ) [/imath]
[imath] \frac{ \mathrm{d} \mathrm{U}_{out}}{ \mathrm{d}t } = 0 \, + \, \mathrm{U}_{init} \cdot \frac{\mathrm{d}}{\mathrm{d} t} \left ( e^{- t / \tau_0} \right ) \, + \frac{\mathrm{GAIN}}{\tau_0} \cdot \frac{\mathrm{d}}{\mathrm{d} t} \left ( e^{ - t / \tau_0 } \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ \tau / \tau_0 } \, \mathrm{d} \tau \right ) [/imath]
[imath] \frac{ \mathrm{d} \mathrm{U}_{out}}{ \mathrm{d}t } = \mathrm{U}_{init} \cdot \frac{-1}{\tau_0} \, e^{- t / \tau_0} \, + \frac{\mathrm{GAIN}}{\tau_0} \cdot \frac{\mathrm{d}}{\mathrm{d} t} \left ( e^{ - t / \tau_0 } \right ) \,\, \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ \tau / \tau_0 } \, \mathrm{d} \tau \, + \, \frac{\mathrm{GAIN}}{\tau_0} \cdot e^{ - t / \tau_0 } \,\, \frac{\mathrm{d}}{\mathrm{d} t} \left ( \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ \tau / \tau_0 } \, \mathrm{d} \tau \right ) [/imath]
[imath] \frac{ \mathrm{d} \mathrm{U}_{out}}{ \mathrm{d}t } = \mathrm{U}_{init} \cdot \frac{-1}{\tau_0} \, e^{- t / \tau_0} \, + \frac{\mathrm{- GAIN}}{\tau_0^2} \cdot e^{ - t / \tau_0 } \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ \tau / \tau_0 } \, \mathrm{d} \tau \, + \, \frac{\mathrm{GAIN}}{\tau_0} \cdot e^{ - t / \tau_0 } \cdot \mathrm{U}_{in} \cdot e^{ t / \tau_0 } [/imath]
[imath] \frac{ \mathrm{d} \mathrm{U}_{out}}{ \mathrm{d}t } = \mathrm{U}_{init} \cdot \frac{-1}{\tau_0} \, e^{- t / \tau_0} \, + \frac{\mathrm{- GAIN}}{\tau_0^2} \cdot e^{ - t / \tau_0 } \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ \tau / \tau_0 } \, \mathrm{d} \tau \, + \, \frac{\mathrm{GAIN}}{\tau_0} \cdot \mathrm{U}_{in} [/imath]
[imath] \tau_0 \cdot \frac{ \mathrm{d} \mathrm{U}_{out}}{ \mathrm{d}t } = - \mathrm{U}_{init} \, \, e^{- t / \tau_0} \, + \frac{\mathrm{- GAIN}}{\tau_0} \cdot e^{ - t / \tau_0 } \int_0^t \mathrm{U}_{in}(\tau) \cdot e^{ \tau / \tau_0 } \, \mathrm{d} \tau \, + \, \mathrm{GAIN} \cdot \mathrm{U}_{in} [/imath]
Dus:
[imath] \tau_0 \cdot \frac{ \mathrm{d} \mathrm{U}_{out}}{ \mathrm{d}t } \, + \, \mathrm{U}_{out} = \mathrm{U}_{off} \, + \, \mathrm{GAIN} \cdot \mathrm{U}_{in} [/imath]
Voor [imath] \mathrm{U}_{off} = 0 [/imath] en [imath] \mathrm{GAIN} = 1 [/imath] geeft dat:
[imath] \tau_0 \cdot \frac{ \mathrm{d} \mathrm{U}_{out}}{ \mathrm{d}t } \, + \, \mathrm{U}_{out} = \mathrm{U}_{in} [/imath]
Om te zien hoe de Ladik integrator zich verhoudt tot een low-pass filter moeten we nu nog uitzoeken of de bovenstaande differentiaalvergelijking veel verschilt van de differentiaalvergelijking voor een low-pass filter.
Laatst gewijzigd:
Voor een simpel onbelast RC low-pass filter hebben we:
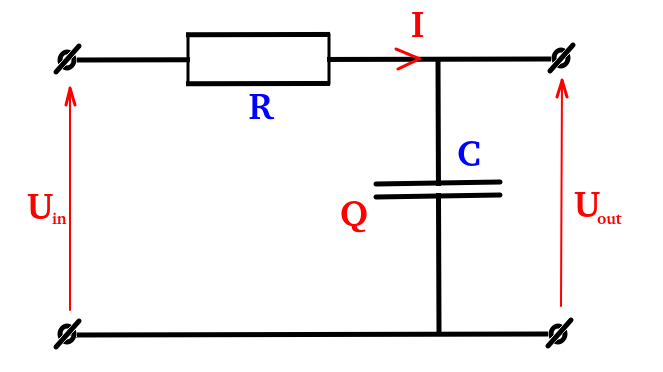
[imath] \mathrm{Q} = \mathrm{C} \cdot \mathrm{U}_{out} [/imath]
[imath] \mathrm{I} = \frac{ \mathrm{d} \mathrm{Q}}{ \mathrm{d}t } [/imath]
Zodat:
[imath] \mathrm{I} = \frac{ \mathrm{d}}{ \mathrm{d}t } ( \mathrm{C} \cdot \mathrm{U}_{out} ) [/imath]
[imath] \mathrm{I} = \mathrm{C} \cdot \frac{ \mathrm{d} \mathrm{U}_{out}}{ \mathrm{d}t } [/imath]
[imath] \frac{\mathrm{U}_{in} - \mathrm{U}_{out}}{ \mathrm{R}} = \mathrm{C} \cdot \frac{ \mathrm{d} \mathrm{U}_{out}}{ \mathrm{d}t } [/imath]
[imath] \mathrm{U}_{in} - \mathrm{U}_{out} = \mathrm{R} \mathrm{C} \cdot \frac{ \mathrm{d} \mathrm{U}_{out}}{ \mathrm{d}t } [/imath]
[imath] \mathrm{U}_{in} = \mathrm{R} \mathrm{C} \cdot \frac{ \mathrm{d} \mathrm{U}_{out}}{ \mathrm{d}t } + \mathrm{U}_{out} [/imath]
[imath] \mathrm{R} \mathrm{C} \cdot \frac{ \mathrm{d} \mathrm{U}_{out}}{ \mathrm{d}t } + \mathrm{U}_{out} = \mathrm{U}_{in} [/imath]
Voor [imath] \tau_0 = \mathrm{RC} [/imath] is dat identiek aan de differentiaalvergelijking die we in ons vorige berichtje vonden. Dus kunnen we de Ladik integrator desgewenst inderdaad zien als een specifiek gedimensioneerd low-pass filter met wat extra toeters en bellen.
[imath] \mathrm{Q} = \mathrm{C} \cdot \mathrm{U}_{out} [/imath]
[imath] \mathrm{I} = \frac{ \mathrm{d} \mathrm{Q}}{ \mathrm{d}t } [/imath]
Zodat:
[imath] \mathrm{I} = \frac{ \mathrm{d}}{ \mathrm{d}t } ( \mathrm{C} \cdot \mathrm{U}_{out} ) [/imath]
[imath] \mathrm{I} = \mathrm{C} \cdot \frac{ \mathrm{d} \mathrm{U}_{out}}{ \mathrm{d}t } [/imath]
[imath] \frac{\mathrm{U}_{in} - \mathrm{U}_{out}}{ \mathrm{R}} = \mathrm{C} \cdot \frac{ \mathrm{d} \mathrm{U}_{out}}{ \mathrm{d}t } [/imath]
[imath] \mathrm{U}_{in} - \mathrm{U}_{out} = \mathrm{R} \mathrm{C} \cdot \frac{ \mathrm{d} \mathrm{U}_{out}}{ \mathrm{d}t } [/imath]
[imath] \mathrm{U}_{in} = \mathrm{R} \mathrm{C} \cdot \frac{ \mathrm{d} \mathrm{U}_{out}}{ \mathrm{d}t } + \mathrm{U}_{out} [/imath]
[imath] \mathrm{R} \mathrm{C} \cdot \frac{ \mathrm{d} \mathrm{U}_{out}}{ \mathrm{d}t } + \mathrm{U}_{out} = \mathrm{U}_{in} [/imath]
Voor [imath] \tau_0 = \mathrm{RC} [/imath] is dat identiek aan de differentiaalvergelijking die we in ons vorige berichtje vonden. Dus kunnen we de Ladik integrator desgewenst inderdaad zien als een specifiek gedimensioneerd low-pass filter met wat extra toeters en bellen.
Een wiskundig ideale integrator en een simpel RC low-pass filter vertonen duidelijke verschillen! Waarom kunnen we een simpel RC low-pass filter dan soms toch (bij benadering) als een integrator gebruiken? Dit is als volgt te begrijpen. De vergelijking voor een simpel RC low-pass filter kun je ook zo schrijven:
[imath] \mathrm{U}_{in} - \mathrm{U}_{out} = \mathrm{R} \mathrm{C} \cdot \frac{ \mathrm{d} \mathrm{U}_{out}}{ \mathrm{d}t } [/imath]
Dus voor signalen die door het low-pass filter sterk worden verzwakt hebben we ongeveer dit:
[imath] \mathrm{U}_{in} = \mathrm{R} \mathrm{C} \cdot \frac{ \mathrm{d} \mathrm{U}_{out}}{ \mathrm{d}t } [/imath]
[imath] \frac{ \mathrm{d} \mathrm{U}_{out}}{ \mathrm{d}t } = \frac{1}{ \mathrm{R} \mathrm{C} } \cdot \mathrm{U}_{in} [/imath]
[imath] \mathrm{U}_{out}(t) - \mathrm{U}_{out}(0) = \int_0^t \frac{1}{ \mathrm{R} \mathrm{C} } \cdot \mathrm{U}_{in}(\tau) \, \mathrm{d} \tau [/imath]
[imath] \mathrm{U}_{out}(t) - \mathrm{U}_{out}(0) = \frac{1}{ \mathrm{R} \mathrm{C} } \cdot \int_0^t \mathrm{U}_{in}(\tau) \, \mathrm{d} \tau [/imath]
[imath] \mathrm{U}_{out}(t) = \mathrm{U}_{out}(0) + \frac{1}{ \mathrm{R} \mathrm{C} } \cdot \int_0^t \mathrm{U}_{in}(\tau) \, \mathrm{d} \tau [/imath]
Een simpel RC low-pass filter kan daarom (bij benadering) als integrator gebruikt worden voor signalen die binnen het frequentiegebied vallen dat door het filter sterk wordt verzwakt. Wel moet de sterk verzwakte output van dat low-pass filter daarna dan weer flink versterkt worden om weer op een bruikbaar signaalniveau te komen.
Voor de kantelfrequentie [imath] f_k [/imath] van een RC low-pass filter geldt:
[imath] f_k = \frac{1}{2 \pi \mathrm{ R C}} [/imath]
De beste praktisch haalbare benadering van een ideale integrator krijgen we met een RC low-pass filter wanneer het ingangssignaal door het filter maximaal verzwakt wordt maar nog zonder dat het uitgangssignaal in de ruis en andere storingen verzuipt. Hiertoe moeten we [imath] f_k [/imath] zo laag mogelijk, en dus de RC-tijd zo hoog mogelijk kiezen als haalbaar is. Het sterk verzwakte maar nog intacte uitgangssignaal moet dan wel weer flink versterkt worden om op een bruikbaar signaalniveau uit te komen.
Dit komt overeen met wat Ladik over de Ladik integrator in de online toelichting ( zie: J-130 Integrator (4HP) – ladik.eu ) schrijft:
“There are three time ranges for processing audio (hi & lo) and CV. Try to keep “slowest” range setting while possible to get best integrator action (CV -> LO -> HI)”
[imath] \mathrm{U}_{in} - \mathrm{U}_{out} = \mathrm{R} \mathrm{C} \cdot \frac{ \mathrm{d} \mathrm{U}_{out}}{ \mathrm{d}t } [/imath]
Dus voor signalen die door het low-pass filter sterk worden verzwakt hebben we ongeveer dit:
[imath] \mathrm{U}_{in} = \mathrm{R} \mathrm{C} \cdot \frac{ \mathrm{d} \mathrm{U}_{out}}{ \mathrm{d}t } [/imath]
[imath] \frac{ \mathrm{d} \mathrm{U}_{out}}{ \mathrm{d}t } = \frac{1}{ \mathrm{R} \mathrm{C} } \cdot \mathrm{U}_{in} [/imath]
[imath] \mathrm{U}_{out}(t) - \mathrm{U}_{out}(0) = \int_0^t \frac{1}{ \mathrm{R} \mathrm{C} } \cdot \mathrm{U}_{in}(\tau) \, \mathrm{d} \tau [/imath]
[imath] \mathrm{U}_{out}(t) - \mathrm{U}_{out}(0) = \frac{1}{ \mathrm{R} \mathrm{C} } \cdot \int_0^t \mathrm{U}_{in}(\tau) \, \mathrm{d} \tau [/imath]
[imath] \mathrm{U}_{out}(t) = \mathrm{U}_{out}(0) + \frac{1}{ \mathrm{R} \mathrm{C} } \cdot \int_0^t \mathrm{U}_{in}(\tau) \, \mathrm{d} \tau [/imath]
Een simpel RC low-pass filter kan daarom (bij benadering) als integrator gebruikt worden voor signalen die binnen het frequentiegebied vallen dat door het filter sterk wordt verzwakt. Wel moet de sterk verzwakte output van dat low-pass filter daarna dan weer flink versterkt worden om weer op een bruikbaar signaalniveau te komen.
Voor de kantelfrequentie [imath] f_k [/imath] van een RC low-pass filter geldt:
[imath] f_k = \frac{1}{2 \pi \mathrm{ R C}} [/imath]
De beste praktisch haalbare benadering van een ideale integrator krijgen we met een RC low-pass filter wanneer het ingangssignaal door het filter maximaal verzwakt wordt maar nog zonder dat het uitgangssignaal in de ruis en andere storingen verzuipt. Hiertoe moeten we [imath] f_k [/imath] zo laag mogelijk, en dus de RC-tijd zo hoog mogelijk kiezen als haalbaar is. Het sterk verzwakte maar nog intacte uitgangssignaal moet dan wel weer flink versterkt worden om op een bruikbaar signaalniveau uit te komen.
Dit komt overeen met wat Ladik over de Ladik integrator in de online toelichting ( zie: J-130 Integrator (4HP) – ladik.eu ) schrijft:
“There are three time ranges for processing audio (hi & lo) and CV. Try to keep “slowest” range setting while possible to get best integrator action (CV -> LO -> HI)”
Laatst gewijzigd:
Ik zou graag de tijdsconstante [imath] \tau_0 [/imath] voor de modi CV, HI en LO wat nauwkeuriger meten. Ik vermoed dat dit moet kunnen door meting van de frequentie van het signaal dat wordt gegenereerd door onderstaande feedback loop met twee gelijke Ladik integratoren:
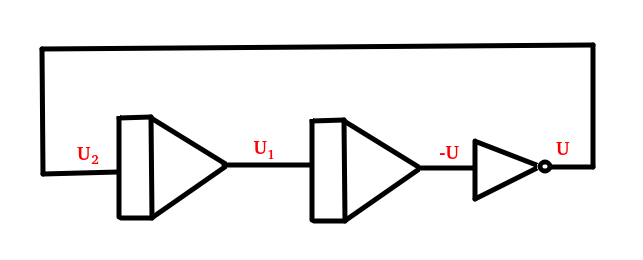
We hebben als vergelijking voor de Ladik integrator bij [imath] \mathrm{U}_{off} = 0 [/imath] dat:
[imath] \tau_0 \cdot \frac{ \mathrm{d} \mathrm{U}_{out}}{ \mathrm{d}t } \, + \, \mathrm{U}_{out} = \, \mathrm{GAIN} \cdot \mathrm{U}_{in} [/imath]
Uit het schema zien we direct al dat:
[imath] \mathrm{U} = \mathrm{U}_2 \,\,\,\,\,\, (1) [/imath]
En voor de middelste integrator:
[imath] \tau_0 \cdot \frac{ \mathrm{d} (- \mathrm{U})}{ \mathrm{d}t } \, + \, - \mathrm{U} = \mathrm{GAIN} \cdot \mathrm{U}_1 [/imath]
[imath] - \tau_0 \cdot \frac{ \mathrm{d} \mathrm{U}}{ \mathrm{d}t } \, - \, \mathrm{U} = \mathrm{GAIN} \cdot \mathrm{U}_1 \,\,\,\,\,\, (2) [/imath]
Uit (2) volgt verder nog dat:
[imath] \frac{\mathrm{d}}{\mathrm{d} t} \left ( \mathrm{GAIN} \cdot \mathrm{U}_1\right ) = \frac{\mathrm{d}}{\mathrm{d} t} \left ( - \tau_0 \cdot \frac{ \mathrm{d} \mathrm{U}}{ \mathrm{d}t } \, - \, \mathrm{U} \right ) [/imath]
[imath] \frac{\mathrm{d}}{\mathrm{d} t} \left ( \mathrm{GAIN} \cdot \mathrm{U}_1\right ) = - \tau_0 \cdot \frac{ \mathrm{d}^2 \mathrm{U}}{ \mathrm{d}t^2 } \, - \, \frac{\mathrm{d} \mathrm{U}}{\mathrm{d} t} [/imath]
[imath] \tau_0 \cdot \frac{\mathrm{d}}{\mathrm{d} t} \left ( \mathrm{GAIN} \cdot \mathrm{U}_1\right ) = - \tau_0^2 \cdot \frac{ \mathrm{d}^2 \mathrm{U}}{ \mathrm{d}t^2 } \, - \, \tau_0 \cdot \frac{\mathrm{d} \mathrm{U}}{\mathrm{d} t} \,\,\,\,\,\, (3) [/imath]
Combinatie van (2) en (3) geeft:
[imath] \tau_0 \cdot \frac{\mathrm{d}}{\mathrm{d} t} \left ( \mathrm{GAIN} \cdot \mathrm{U}_1\right ) \, + \, \mathrm{GAIN} \cdot \mathrm{U}_1 = - \tau_0^2 \cdot \frac{ \mathrm{d}^2 \mathrm{U}}{ \mathrm{d}t^2 } \, - \, \tau_0 \cdot \frac{\mathrm{d} \mathrm{U}}{\mathrm{d} t} \, - \, \tau_0 \cdot \frac{ \mathrm{d} \mathrm{U}}{ \mathrm{d}t } \, - \, \mathrm{U} [/imath]
[imath] \tau_0 \cdot \frac{\mathrm{d} ( \mathrm{GAIN} \cdot \mathrm{U}_1 )}{\mathrm{d} t} \, + \, \mathrm{GAIN} \cdot \mathrm{U}_1 = - \tau_0^2 \cdot \frac{ \mathrm{d}^2 \mathrm{U}}{ \mathrm{d}t^2 } \, - \, 2 \tau_0 \cdot \frac{\mathrm{d} \mathrm{U}}{\mathrm{d} t} \, - \, \mathrm{U} \,\,\,\,\,\, (4) [/imath]
Voor de voorste integrator in het circuit geldt:
[imath] \tau_0 \cdot \frac{ \mathrm{d} \mathrm{U}_1}{ \mathrm{d}t } \, + \, \mathrm{U}_1 = \mathrm{GAIN} \cdot \mathrm{U}_2 [/imath]
[imath] \mathrm{GAIN} \cdot \tau_0 \cdot \frac{ \mathrm{d} \mathrm{U}_1}{ \mathrm{d}t } \, + \, \mathrm{GAIN} \cdot \mathrm{U}_1 = \mathrm{GAIN}^2 \cdot \mathrm{U}_2 [/imath]
[imath] \tau_0 \cdot \frac{ \mathrm{d} ( \mathrm{GAIN} \cdot \mathrm{U}_1)}{ \mathrm{d}t } \, + \, \mathrm{GAIN} \cdot \mathrm{U}_1 = \mathrm{GAIN}^2 \cdot \mathrm{U}_2 \,\,\,\,\,\, (5) [/imath]
Combinatie van (4) en (5) levert:
[imath] - \tau_0^2 \cdot \frac{ \mathrm{d}^2 \mathrm{U}}{ \mathrm{d}t^2 } \, - \, 2 \tau_0 \cdot \frac{\mathrm{d} \mathrm{U}}{\mathrm{d} t} \, - \, \mathrm{U} = \mathrm{GAIN}^2 \cdot \mathrm{U}_2 \,\,\,\,\,\, (6) [/imath]
Ten slotte geeft substitutie van (1) in (6) de differentiaalvergelijking van het circuit:
[imath] - \tau_0^2 \cdot \frac{ \mathrm{d}^2 \mathrm{U}}{ \mathrm{d}t^2 } \, - \, 2 \tau_0 \cdot \frac{\mathrm{d} \mathrm{U}}{\mathrm{d} t} \, - \, \mathrm{U} = \mathrm{GAIN}^2 \cdot \mathrm{U} [/imath]
[imath] \tau_0^2 \cdot \frac{ \mathrm{d}^2 \mathrm{U}}{ \mathrm{d}t^2 } \, + \, 2 \tau_0 \cdot \frac{\mathrm{d} \mathrm{U}}{\mathrm{d} t} \, + \, \mathrm{U} = - \mathrm{GAIN}^2 \cdot \mathrm{U} [/imath]
[imath] \tau_0^2 \cdot \frac{ \mathrm{d}^2 \mathrm{U}}{ \mathrm{d}t^2 } \, + \, 2 \tau_0 \cdot \frac{\mathrm{d} \mathrm{U}}{\mathrm{d} t} \, + \, (1 + \mathrm{GAIN}^2) \cdot \mathrm{U} = 0 \,\,\,\,\,\, (7) [/imath]
Maar hoe nu verder...?
We hebben als vergelijking voor de Ladik integrator bij [imath] \mathrm{U}_{off} = 0 [/imath] dat:
[imath] \tau_0 \cdot \frac{ \mathrm{d} \mathrm{U}_{out}}{ \mathrm{d}t } \, + \, \mathrm{U}_{out} = \, \mathrm{GAIN} \cdot \mathrm{U}_{in} [/imath]
Uit het schema zien we direct al dat:
[imath] \mathrm{U} = \mathrm{U}_2 \,\,\,\,\,\, (1) [/imath]
En voor de middelste integrator:
[imath] \tau_0 \cdot \frac{ \mathrm{d} (- \mathrm{U})}{ \mathrm{d}t } \, + \, - \mathrm{U} = \mathrm{GAIN} \cdot \mathrm{U}_1 [/imath]
[imath] - \tau_0 \cdot \frac{ \mathrm{d} \mathrm{U}}{ \mathrm{d}t } \, - \, \mathrm{U} = \mathrm{GAIN} \cdot \mathrm{U}_1 \,\,\,\,\,\, (2) [/imath]
Uit (2) volgt verder nog dat:
[imath] \frac{\mathrm{d}}{\mathrm{d} t} \left ( \mathrm{GAIN} \cdot \mathrm{U}_1\right ) = \frac{\mathrm{d}}{\mathrm{d} t} \left ( - \tau_0 \cdot \frac{ \mathrm{d} \mathrm{U}}{ \mathrm{d}t } \, - \, \mathrm{U} \right ) [/imath]
[imath] \frac{\mathrm{d}}{\mathrm{d} t} \left ( \mathrm{GAIN} \cdot \mathrm{U}_1\right ) = - \tau_0 \cdot \frac{ \mathrm{d}^2 \mathrm{U}}{ \mathrm{d}t^2 } \, - \, \frac{\mathrm{d} \mathrm{U}}{\mathrm{d} t} [/imath]
[imath] \tau_0 \cdot \frac{\mathrm{d}}{\mathrm{d} t} \left ( \mathrm{GAIN} \cdot \mathrm{U}_1\right ) = - \tau_0^2 \cdot \frac{ \mathrm{d}^2 \mathrm{U}}{ \mathrm{d}t^2 } \, - \, \tau_0 \cdot \frac{\mathrm{d} \mathrm{U}}{\mathrm{d} t} \,\,\,\,\,\, (3) [/imath]
Combinatie van (2) en (3) geeft:
[imath] \tau_0 \cdot \frac{\mathrm{d}}{\mathrm{d} t} \left ( \mathrm{GAIN} \cdot \mathrm{U}_1\right ) \, + \, \mathrm{GAIN} \cdot \mathrm{U}_1 = - \tau_0^2 \cdot \frac{ \mathrm{d}^2 \mathrm{U}}{ \mathrm{d}t^2 } \, - \, \tau_0 \cdot \frac{\mathrm{d} \mathrm{U}}{\mathrm{d} t} \, - \, \tau_0 \cdot \frac{ \mathrm{d} \mathrm{U}}{ \mathrm{d}t } \, - \, \mathrm{U} [/imath]
[imath] \tau_0 \cdot \frac{\mathrm{d} ( \mathrm{GAIN} \cdot \mathrm{U}_1 )}{\mathrm{d} t} \, + \, \mathrm{GAIN} \cdot \mathrm{U}_1 = - \tau_0^2 \cdot \frac{ \mathrm{d}^2 \mathrm{U}}{ \mathrm{d}t^2 } \, - \, 2 \tau_0 \cdot \frac{\mathrm{d} \mathrm{U}}{\mathrm{d} t} \, - \, \mathrm{U} \,\,\,\,\,\, (4) [/imath]
Voor de voorste integrator in het circuit geldt:
[imath] \tau_0 \cdot \frac{ \mathrm{d} \mathrm{U}_1}{ \mathrm{d}t } \, + \, \mathrm{U}_1 = \mathrm{GAIN} \cdot \mathrm{U}_2 [/imath]
[imath] \mathrm{GAIN} \cdot \tau_0 \cdot \frac{ \mathrm{d} \mathrm{U}_1}{ \mathrm{d}t } \, + \, \mathrm{GAIN} \cdot \mathrm{U}_1 = \mathrm{GAIN}^2 \cdot \mathrm{U}_2 [/imath]
[imath] \tau_0 \cdot \frac{ \mathrm{d} ( \mathrm{GAIN} \cdot \mathrm{U}_1)}{ \mathrm{d}t } \, + \, \mathrm{GAIN} \cdot \mathrm{U}_1 = \mathrm{GAIN}^2 \cdot \mathrm{U}_2 \,\,\,\,\,\, (5) [/imath]
Combinatie van (4) en (5) levert:
[imath] - \tau_0^2 \cdot \frac{ \mathrm{d}^2 \mathrm{U}}{ \mathrm{d}t^2 } \, - \, 2 \tau_0 \cdot \frac{\mathrm{d} \mathrm{U}}{\mathrm{d} t} \, - \, \mathrm{U} = \mathrm{GAIN}^2 \cdot \mathrm{U}_2 \,\,\,\,\,\, (6) [/imath]
Ten slotte geeft substitutie van (1) in (6) de differentiaalvergelijking van het circuit:
[imath] - \tau_0^2 \cdot \frac{ \mathrm{d}^2 \mathrm{U}}{ \mathrm{d}t^2 } \, - \, 2 \tau_0 \cdot \frac{\mathrm{d} \mathrm{U}}{\mathrm{d} t} \, - \, \mathrm{U} = \mathrm{GAIN}^2 \cdot \mathrm{U} [/imath]
[imath] \tau_0^2 \cdot \frac{ \mathrm{d}^2 \mathrm{U}}{ \mathrm{d}t^2 } \, + \, 2 \tau_0 \cdot \frac{\mathrm{d} \mathrm{U}}{\mathrm{d} t} \, + \, \mathrm{U} = - \mathrm{GAIN}^2 \cdot \mathrm{U} [/imath]
[imath] \tau_0^2 \cdot \frac{ \mathrm{d}^2 \mathrm{U}}{ \mathrm{d}t^2 } \, + \, 2 \tau_0 \cdot \frac{\mathrm{d} \mathrm{U}}{\mathrm{d} t} \, + \, (1 + \mathrm{GAIN}^2) \cdot \mathrm{U} = 0 \,\,\,\,\,\, (7) [/imath]
Maar hoe nu verder...?

Vraag me af of twee leaky integrators in serie gevolgd door een inverter in loop wel een blijvende sinus opleveren. Zie ook Falstad:
(Weet niet of dit zo wel mag, want de link wordt automatisch in een werkende applet omgezet...)
(Weet niet of dit zo wel mag, want de link wordt automatisch in een werkende applet omgezet...)
Lummel die ik ben!! Het moet [imath] (1 + b^2) [/imath] zijn en niet [imath] (1 - b^2) [/imath]. Nog eens proberen:
Bron: a^{2}x''(t)+2ax'(t)+(1+b^2)x=0
Oftewel:
[imath] \mathrm{U}(t) = e^{- \frac{t}{\tau_0}} \left ( c_1 \cos \left ( \frac{ \mathrm{GAIN} \, t}{\tau_0} \right ) \,\, + \,\, c_2 \sin \left ( \frac{ \mathrm{GAIN} \, t}{\tau_0} \right ) \right ) [/imath]
En dat klopt weer met de gedempte trilling die ik op Falstad zie. Wel wordt het meten van de tijdsconstanten aan de hand van de trillingsfrequenties dan lastig want de GAIN is ook niet precies bekend. Ook voorspelt dit resultaat een behoorlijk snelle uitdoving die ik voor een positieve feedback niet had verwacht. Maar weer afwachten wat er in de praktijk gebeurt.

- Lid sinds
- 12 oktober 2016
- Berichten
- 7.647
(Weet niet of dit zo wel mag, want de link wordt automatisch in een werkende applet omgezet...)
Wel handig.
- Lid sinds
- 12 oktober 2016
- Berichten
- 7.647
Dat zal wel meevallen, wat van Falstad draait is toch op je lokale computer, denk ik? Hooguit dat je wellicht code via het forum kan verspreiden dat iets doet op de lokale machine van andere leden en je niet wil, wellicht? Maar valt misschien ook wel mee.

MPCman
GAS met die zooi
Goh, ik kom in December naar NL, ik denk laat ik ook zo'n integrator bestellen maar de Ladik webshop is gesloten tot aan nieuwjaar, dan ben ik alweer vertrokken. Verzenden naar Canada doen ze niet aan. Dan maar later bestellen en bij een volgende trip meenemen.
- Lid sinds
- 12 oktober 2016
- Berichten
- 7.647
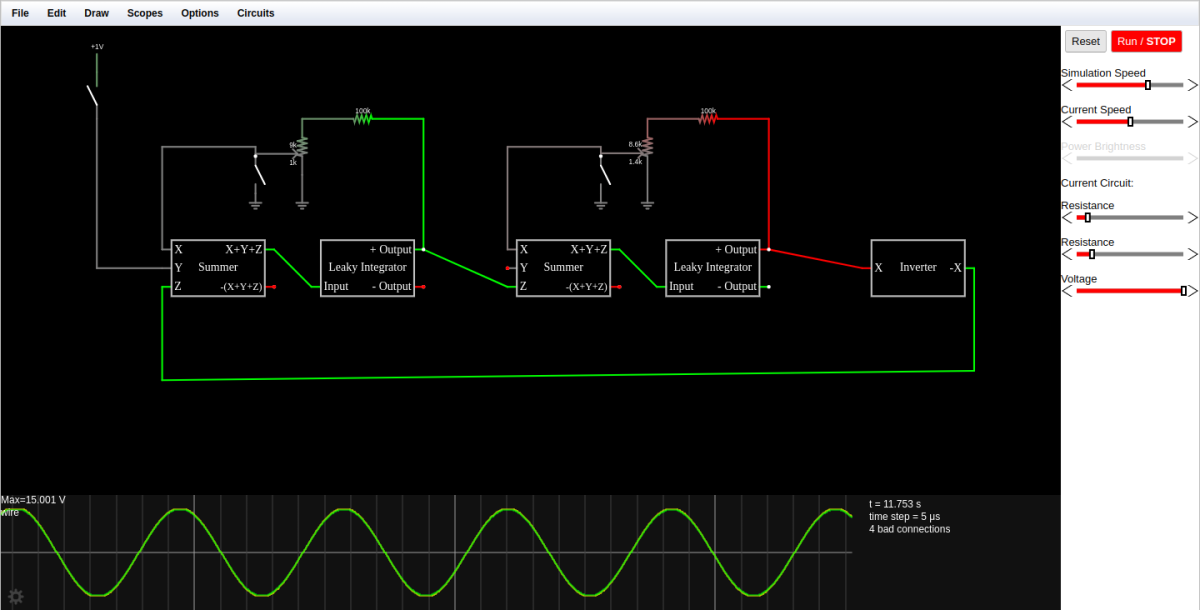
Een troost: je kunt ook alvast met Falstad experimenteren! Omdat ik zelf nog niet genoeg hardware modules heb voor het echte werk doe ik dat regelmatig. Zo ben ik nu aan het uitzoeken hoe het leaky karakter van de Ladik integrator gecompenseerd kan worden zonder aan de module zelf te sleutelen. Dit (regelbare positieve feedback loopjes rond de integratoren) ziet er alvast veelbelovend uit:
Code:
$ 1 0.000005 10.20027730826997 50 5 43 5e-11
. Inverter 1 5 3 2 -X 2 1 3 X 3 1 2 OpAmpElm\s1\s0\s2\rResistorElm\s1\s2\rResistorElm\s1\s3 8\\s15\\s-15\\s1000000\\s0\\s0\\s100000\s0\\s100000\s0\\s100000
410 880 144 1072 176 1 Inverter 8\s15\s-15\s1000000\s-0.00012019487467127446\s0\s100000 0\s100000 0\s100000
. Leaky\sIntegrator 1 5 3 3 \p\sOutput 5 0 3 -\sOutput 6 2 3 Input 7 2 2 OpAmpElm\s1\s0\s2\rResistorElm\s1\s3\rCapacitorElm\s1\s2\rResistorElm\s1\s2\rOpAmpElm\s4\s0\s5\rResistorElm\s4\s6\rResistorElm\s4\s5\rOpAmpElm\s3\s7\s3\rOpAmpElm\s6\s2\s6 8\\s15\\s-15\\s1000000\\s4.510077326240235e-8\\s0\\s100000\s0\\s1000\s0\\s0.00001\\s0.004510122427013498\\s0.001\s0\\s100000\s8\\s15\\s-15\\s1000000\\s-4.5099420270774345e-8\\s0\\s100000\s0\\s10000\s0\\s10000\s9\\s15\\s-15\\s1000000\\s0\\s0\\s100000\s9\\s15\\s-15\\s1000000\\s-0.004510032225917976\\s-0.004510077326240235\\s100000
410 -64 144 -16 192 1 Leaky\sIntegrator 8\s15\s-15\s1000000\s0.0000922720579448142\s0\s100000 0\s1000 0\s0.00001\s9.227298066539365\s0.001 0\s100000 8\s15\s-15\s1000000\s-0.00009226928984766492\s0\s100000 0\s10000 0\s10000 9\s15\s-15\s1000000\s12.10510928357228\s12.105230334665116\s100000 9\s15\s-15\s1000000\s-9.227113523346187\s-9.22720579448142\s100000
410 528 144 608 208 1 Leaky\sIntegrator 8\s15\s-15\s1000000\s-0.00012020088451116439\s0\s100000 0\s1000 0\s0.00001\s-12.020208652000951\s0.001 0\s100000 8\s15\s-15\s1000000\s0.00012019727856876788\s0\s100000 0\s10000 0\s10000 9\s15\s-15\s1000000\s9.07166662411077\s9.071757340777012\s100000 9\s15\s-15\s1000000\s12.019968251433925\s12.02008845111644\s100000
. Summer 1 5 3 5 -(X\pY\pZ) 2 2 3 X 5 0 2 X\pY\pZ 7 0 3 Y 4 1 2 Z 3 2 2 OpAmpElm\s1\s0\s2\rResistorElm\s1\s3\rResistorElm\s1\s4\rResistorElm\s1\s5\rResistorElm\s1\s2\rOpAmpElm\s6\s0\s7\rResistorElm\s6\s7\rResistorElm\s6\s2 8\\s15\\s-15\\s1000000\\s0\\s0\\s100000\s0\\s100000\s0\\s100000\s0\\s100000\s0\\s100000\s8\\s15\\s-15\\s1000000\\s0\\s0\\s100000\s0\\s10000\s0\\s10000
410 272 144 288 160 1 Summer 8\s15\s-15\s1000000\s0.00009071938775923826\s0\s100000 0\s100000 0\s100000 0\s100000 0\s100000 8\s15\s-15\s1000000\s-0.00009071757340777011\s0\s100000 0\s10000 0\s10000
410 -320 144 -256 176 1 Summer 8\s15\s-15\s1000000\s0.00012105472439271809\s0\s100000 0\s100000 0\s100000 0\s100000 0\s100000 8\s15\s-15\s1000000\s-0.00012105230334665118\s0\s100000 0\s10000 0\s10000
w -128 144 -64 208 0
w 128 144 128 -80 0
174 -80 16 -160 -64 1 10000 0.10400000000000001 Resistance
w -160 -32 -320 -32 0
w -320 -32 -320 144 0
w 464 144 528 208 0
w 128 144 272 208 0
w 272 -32 272 144 0
w 432 -32 272 -32 0
174 512 16 432 -64 1 10000 0.1436 Resistance
w 720 144 720 -80 0
w 720 144 880 176 0
w 1072 176 1072 352 0
w 1072 352 -320 368 0
w -320 208 -320 368 0
s -160 -16 -160 48 0 1 false
s 432 -16 432 48 0 1 false
g -160 48 -160 64 0 0
g 432 48 432 64 0 0
g -80 16 -80 64 0 0
g 512 16 512 64 0 0
w -320 176 -432 176 0
w -432 176 -432 -80 0
s -432 -80 -432 -160 0 1 true
172 -432 -160 -432 -208 0 7 1 1 0 0 0.5 Voltage
r -80 -80 128 -80 0 100000
r 512 -80 720 -80 0 100000
o 17 64 0 4099 20 0.0001953125 0 2 17 3
MPCman
GAS met die zooi
@Disharmonic oh, waar in Canada woonde jij? 
Iemand anders het laten versturen kan ook inderdaad, alleen dan loopt het kwa kosten redelijk uit de hand (verzendkosten, mogelijke accijns, lokale BTW, inklaringskosten van de lokale bezorger, ). Als ik het zelf mee zou nemen in het vliegtuig(en ik neem niet meer mee dan $800 aan spullen ) dan betaal je alleen BTW in Nederland. Ik moet maar even geduld hebben en dat is prima.
Ik koop overigens regelmatig spullen tweedehands via online marktplaatsen in de EU die ik bij familie laat bezorgen. Het is hier stervensduur en er zijn in mijn regio maar een handje vol mensen die af en toe wat 2e hands verkopen. Er ligt ondertussen alweer het nodige klaar in NL
@ProgHead thanks. Voor herrie toepassingen laat ik bewust de PC uit.
Iemand anders het laten versturen kan ook inderdaad, alleen dan loopt het kwa kosten redelijk uit de hand (verzendkosten, mogelijke accijns, lokale BTW, inklaringskosten van de lokale bezorger, ). Als ik het zelf mee zou nemen in het vliegtuig(en ik neem niet meer mee dan $800 aan spullen
) dan betaal je alleen BTW in Nederland. Ik moet maar even geduld hebben en dat is prima.Ik koop overigens regelmatig spullen tweedehands via online marktplaatsen in de EU die ik bij familie laat bezorgen. Het is hier stervensduur en er zijn in mijn regio maar een handje vol mensen die af en toe wat 2e hands verkopen. Er ligt ondertussen alweer het nodige klaar in NL
@ProgHead thanks. Voor herrie toepassingen laat ik bewust de PC uit.
Vergelijkbare discussies

- Reacties
- 73
- Bekeken
- 3K

- Reacties
- 19
- Bekeken
- 798


- Reacties
- 2
- Bekeken
- 1K


- Reacties
- 8
- Bekeken
- 525

Delen: